0%

从向量到拉普拉斯变换

从向量到拉普拉斯变换

动态系统建模与分析 · 学习笔记
2026年8月8日

一、向量的表示及其变换

线性代数中,设有正交基 {α1,α2,…,αn}\{\alpha_1, \alpha_2, \dots, \alpha_n\},向量 X=[x1,x2,…,xn]T\mathbf{X} = [x_1, x_2, \dots, x_n]^T:

X=[α1α2⋯αn][x1x2⋮xn] \mathbf{X} = \begin{bmatrix} \alpha_1 & \alpha_2 & \cdots & \alpha_n \end{bmatrix} \begin{bmatrix} x_1 \\ x_2 \\ \vdots \\ x_n \end{bmatrix}

对向量而言,内积即投影,原向量分别与新基向量内积可得新坐标:

XαT=XTA(1) \mathbf{X}_\alpha^T = \mathbf{X}^T A \tag{1}

称基 α\alpha 下的 X\mathbf{X} 为 Xα\mathbf{X}_\alpha,[α1,…,αn][\alpha_1, \dots, \alpha_n] 为 AA,则:

Xα=ATX \mathbf{X}_\alpha = A^T \mathbf{X}

基正交 ⇒ ATA=InA^T A = I_n,即 A−1=ATA^{-1} = A^T,故:

X=A Xα(2) \mathbf{X} = A\,\mathbf{X}_\alpha \tag{2}

12两式具有一种对称性(正变换与逆变换)。

二、函数与向量

1. 函数可看作无限维的向量

函数内积:

⟨f(x),g(x)⟩=∫−∞∞f(x) g(x) dx \langle f(x), g(x) \rangle = \int_{-\infty}^{\infty} f(x)\,g(x)\,dx

(把取点、组区间长度/步长取极限即得积分,也看作投影,得到一个数)

如果想以某个基来表示函数,则基也应为无穷维。可以这样写:

F(ω)=∫−∞∞f(x) g(x,ω) dx(1) F(\omega) = \int_{-\infty}^{\infty} f(x)\,g(x, \omega)\,dx \tag{1}

F(ω)F(\omega):f(x)f(x) 在第 ω\omega 个基向量上的坐标(像函数)

f(x)=∫−∞∞F(ω) g(x,ω) dω(2) f(x) = \int_{-\infty}^{\infty} F(\omega)\,g(x, \omega)\,d\omega \tag{2}

原函数 ⟷ 像函数(函数组)

注:1为投影,2为线性组合。

2. 复数域的内积

以上皆是实数域。对于复数域,内积应为 ABˉA\bar{B}(AA 与 BB 的共轭),因为向量与自身内积应得到实模长(定义),复数与自身共轭相乘才得其模。故复空间函数内积为:

⟨f(x),g(x)⟩=∫−∞∞f(x) g∗(x) dx \langle f(x), g(x) \rangle = \int_{-\infty}^{\infty} f(x)\,g^*(x)\,dx

三、差分与微分、求和与积分

向量用矩阵可实现差分:

[−110⋯00−11⋯000−1⋯0⋮⋮⋮⋱⋮000⋯−1] \begin{bmatrix} -1 & 1 & 0 & \cdots & 0 \\ 0 & -1 & 1 & \cdots & 0 \\ 0 & 0 & -1 & \cdots & 0 \\ \vdots & \vdots & \vdots & \ddots & \vdots \\ 0 & 0 & 0 & \cdots & -1 \end{bmatrix}

同样可用矩阵表示求和(上三角全 1 矩阵)。视函数为无穷维向量,求导、积分亦可作类似变换。

特征向量:este^{st}

线性代数中,若 AX=λXA\mathbf{X} = \lambda\mathbf{X},则 X\mathbf{X} 为变换 AA 对应特征值 λ\lambda 的特征向量。若找到一组特征向量并以其为基,变换在该基下可简化为对角矩阵。

将求导、积分视作变换,同样寻找特征向量——不难找到 este^{st}:

(est)′=s est,∫est dt=1sest+C (e^{st})' = s\,e^{st}, \qquad \int e^{st}\,dt = \frac{1}{s}e^{st} + C

接下来看其能否构成正交基。当 ss 为纯虚数时,在有限区间 [−T/2,T/2][-T/2, T/2] 内,令 ωn=2πnT\omega_n = \dfrac{2\pi n}{T}(n∈Zn \in \mathbb{Z}),基函数 φn=ejωnt\varphi_n = e^{j\omega_n t}:

⟨φm,φn⟩=∫−T/2T/2ej(ωm−ωn)t dt={T,ωm=ωn0,ωm≠ωn \langle \varphi_m, \varphi_n \rangle = \int_{-T/2}^{T/2} e^{j(\omega_m - \omega_n)t}\,dt = \begin{cases} T, & \omega_m = \omega_n \\ 0, & \omega_m \ne \omega_n \end{cases}

注:一般复数 ss 且 Re⁡(s)≠0\operatorname{Re}(s) \ne 0 时,este^{st} 在 (−∞,∞)(-\infty, \infty) 上积分发散,故正交基只取虚轴。正交性要求:积分区间为 ejωte^{j\omega t} 周期的整数倍,且 ωn=2πnT\omega_n = \frac{2\pi n}{T} 为 2π2\pi 的整数倍。

四、使用纯虚数 ss 构造正交基(傅里叶级数)

设 f(t)f(t) 周期为 TT:

f(t)=∑nF(n) ejωnt,ωn=2πnT f(t) = \sum_{n} F(n)\,e^{j\omega_n t}, \qquad \omega_n = \frac{2\pi n}{T}

由周期性 f(t+T)=f(t)f(t + T) = f(t),要求 ejωnT=1e^{j\omega_n T} = 1,即 ωnT\omega_n T 为 2π2\pi 的整数倍。

傅里叶级数系数(投影):

F(n)=⟨f(t),ejωnt⟩=1T∫−T/2T/2f(t) e−jωnt dt F(n) = \langle f(t), e^{j\omega_n t} \rangle = \frac{1}{T}\int_{-T/2}^{T/2} f(t)\,e^{-j\omega_n t}\,dt

(nn 与 ωn\omega_n 一一对应)

五、从傅里叶级数到傅里叶变换

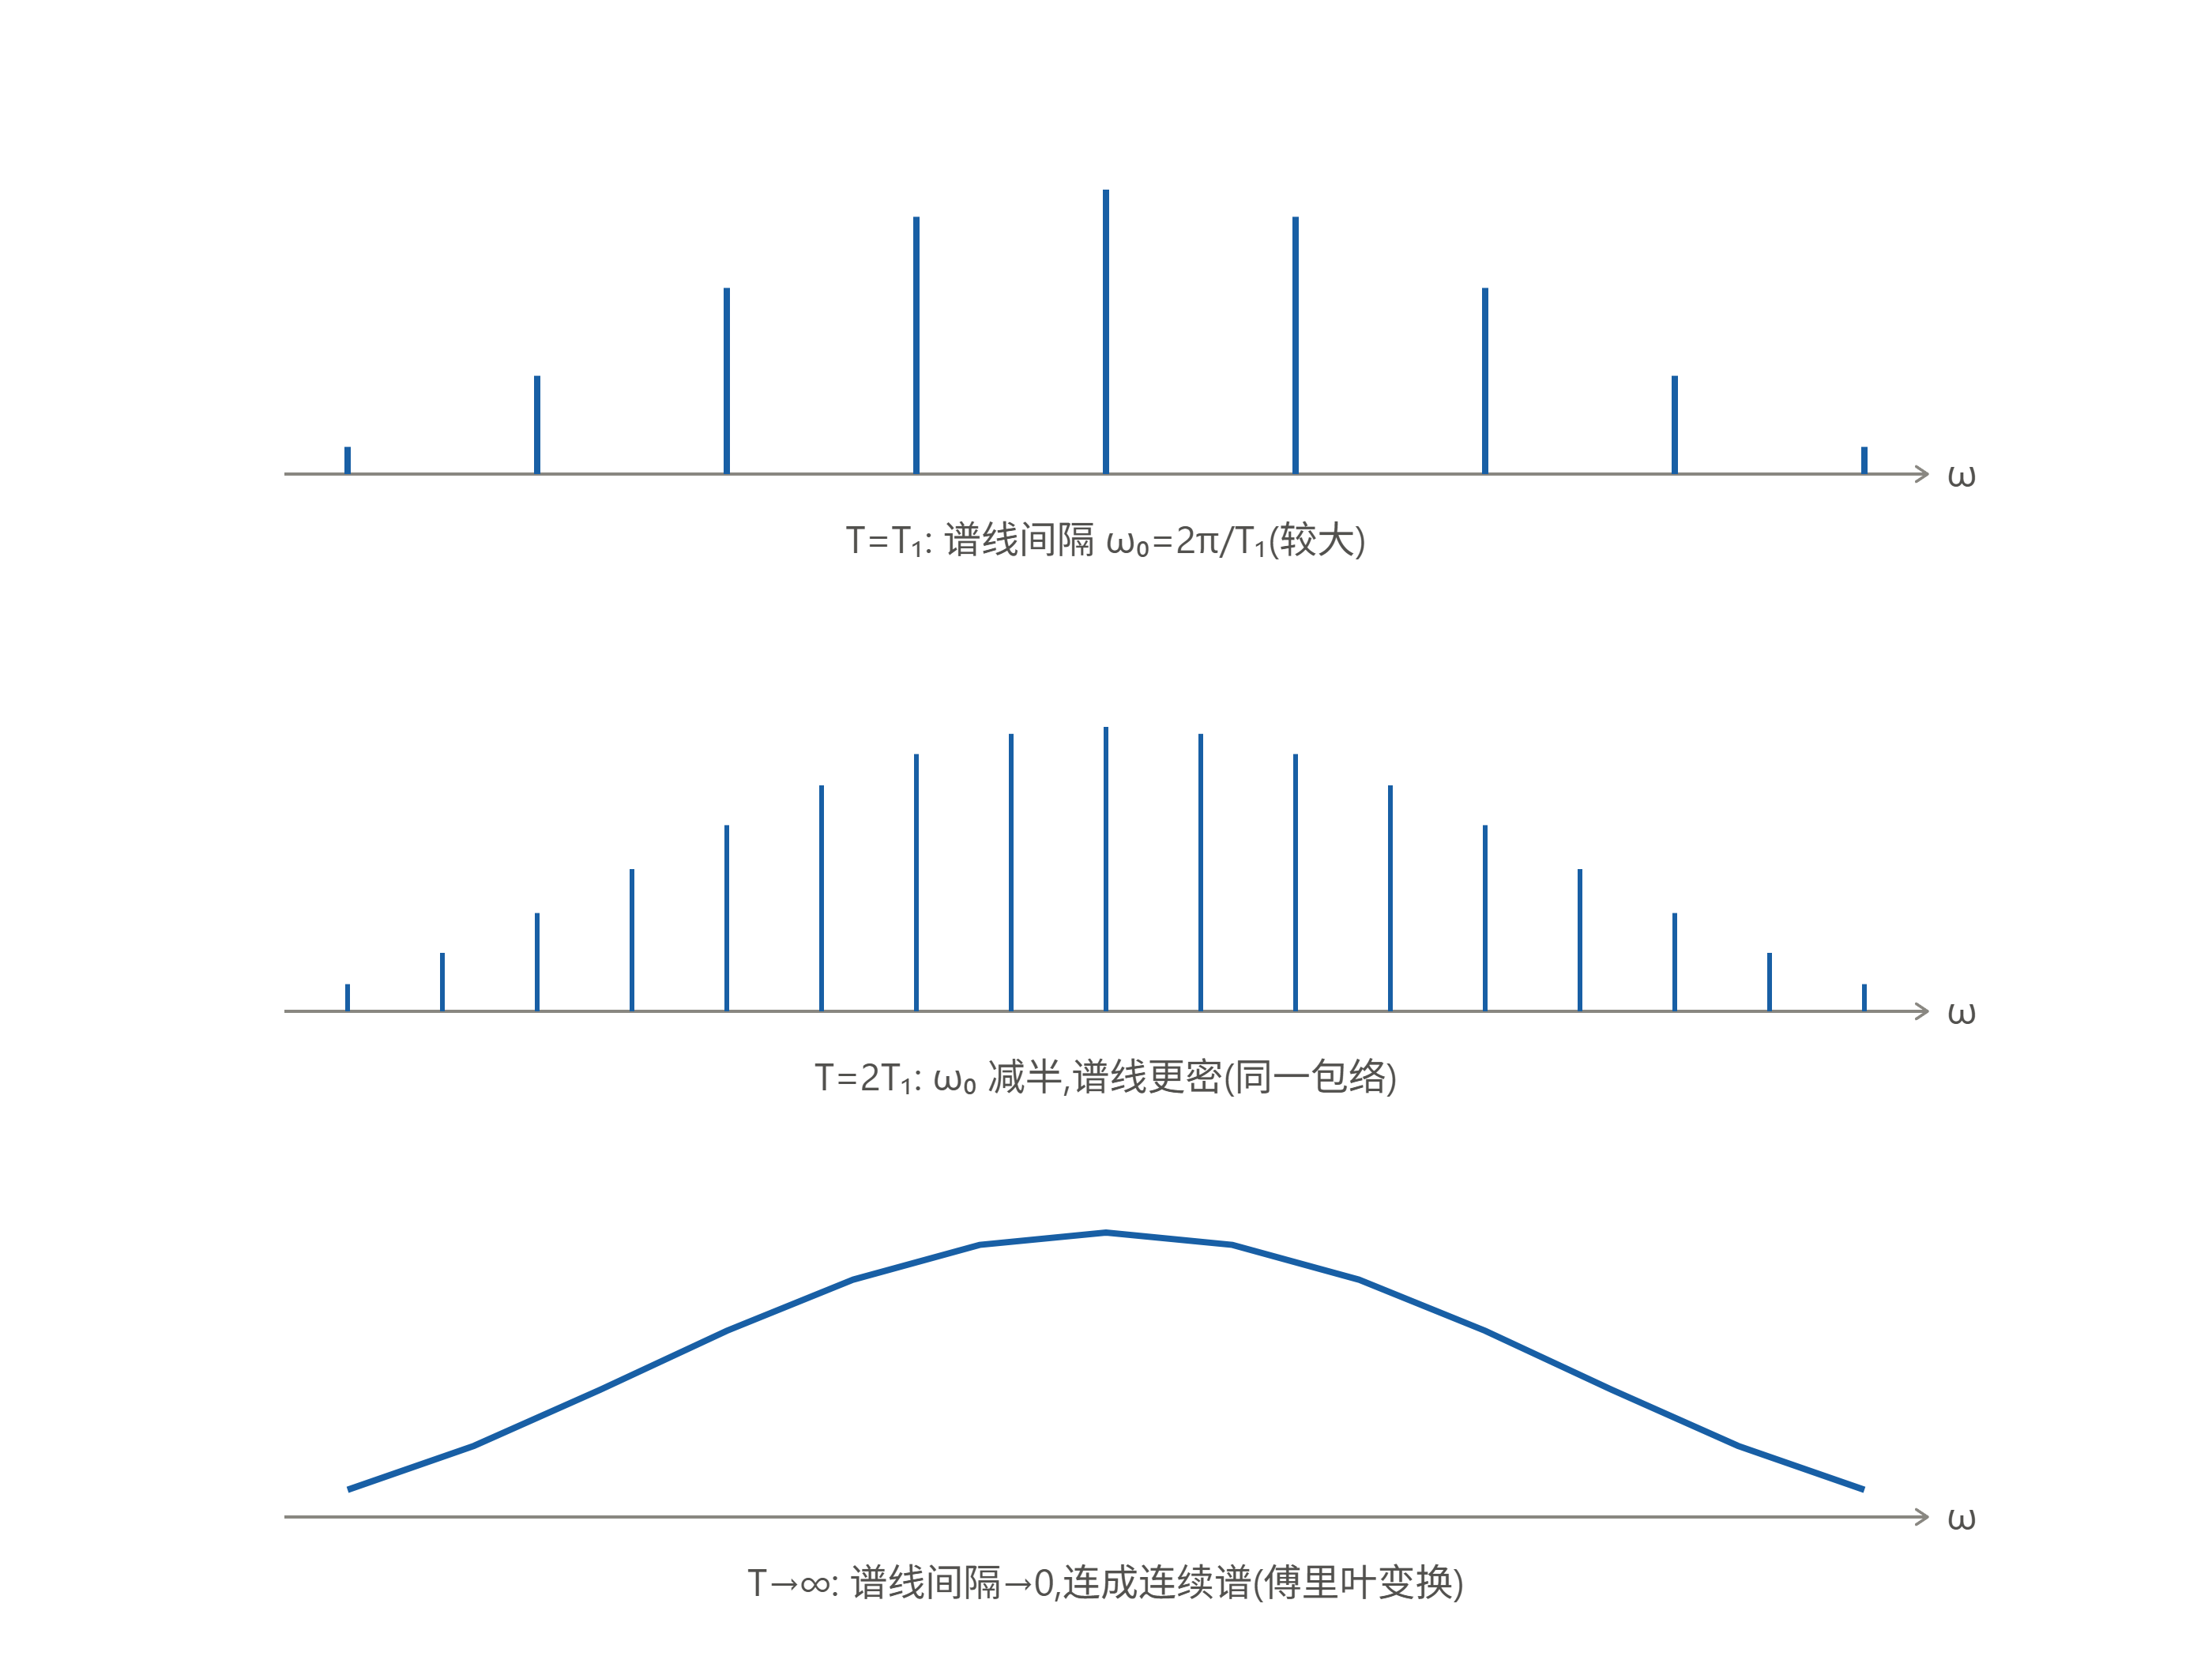
当 T→∞T \to \infty:Δω=ω0=2πT→0\Delta\omega = \omega_0 = \frac{2\pi}{T} \to 0,Δf=1T→0\Delta f = \frac{1}{T} \to 0,离散求和过渡为连续积分:

f(t)=∫−∞∞(∫−∞∞f(t) e−jωt dt)ejωt dω f(t) = \int_{-\infty}^{\infty}\left(\int_{-\infty}^{\infty} f(t)\,e^{-j\omega t}\,dt\right) e^{j\omega t}\,d\omega

得 Fourier 变换(频域/频谱):

F(jω)=∫−∞∞f(t) e−jωt dt F(j\omega) = \int_{-\infty}^{\infty} f(t)\,e^{-j\omega t}\,dt

逆 Fourier 变换:

f(t)=12π∫−∞∞F(ω) ejωt dω f(t) = \frac{1}{2\pi}\int_{-\infty}^{\infty} F(\omega)\,e^{j\omega t}\,d\omega

频谱从离散到连续的演变

六、拉普拉斯变换

FT 并不能应对所有函数:若 f(t)f(t) 无界,则积分无定义。解决方法是引入衰减因子 e−σte^{-\sigma t}(s=σ+jωs = \sigma + j\omega):

F(s)=∫−∞∞f(t) e−st dt,s=σ+jω F(s) = \int_{-\infty}^{\infty} f(t)\,e^{-st}\,dt, \qquad s = \sigma + j\omega

即 Laplace 变换。

逆 Laplace 变换(沿 σ\sigma 常数线积分,ds=j dωds = j\,d\omega):

f(t)=12πj∫σ−j∞σ+j∞F(s) est ds f(t) = \frac{1}{2\pi j}\int_{\sigma - j\infty}^{\sigma + j\infty} F(s)\,e^{st}\,ds

常见函数的拉普拉斯变换

f(t)f(t) F(s)F(s) f(t)f(t) F(s)F(s)
u(t)u(t) 1s\dfrac{1}{s} u(t)sin⁡ωtu(t)\sin\omega t ωs2+ω2\dfrac{\omega}{s^2 + \omega^2}
u(t)e−atu(t)e^{-at} 1s+a\dfrac{1}{s + a} u(t)cos⁡ωtu(t)\cos\omega t ss2+ω2\dfrac{s}{s^2 + \omega^2}
t u(t)t\,u(t) 1s2\dfrac{1}{s^2} u(t)e−atsin⁡ωtu(t)e^{-at}\sin\omega t ω(s+a)2+ω2\dfrac{\omega}{(s+a)^2 + \omega^2}
u(t)e−atcos⁡ωtu(t)e^{-at}\cos\omega t s+a(s+a)2+ω2\dfrac{s + a}{(s+a)^2 + \omega^2}

七、利用拉普拉斯变换分析系统

逆变换的一种方法:部分分式展开

F(s)=N(s)D(s)=∑kAks−pk  ⟹  f(t)=∑kAkepkt F(s) = \frac{N(s)}{D(s)} = \sum_k \frac{A_k}{s - p_k} \;\Longrightarrow\; f(t) = \sum_k A_k e^{p_k t}

设 H(s)H(s) 有 kk 个极点 pk=σk+jωkp_k = \sigma_k + j\omega_k,冲激响应:

h(t)=∑kAkepkt=∑kAkeσktejωkt h(t) = \sum_k A_k e^{p_k t} = \sum_k A_k e^{\sigma_k t}e^{j\omega_k t}

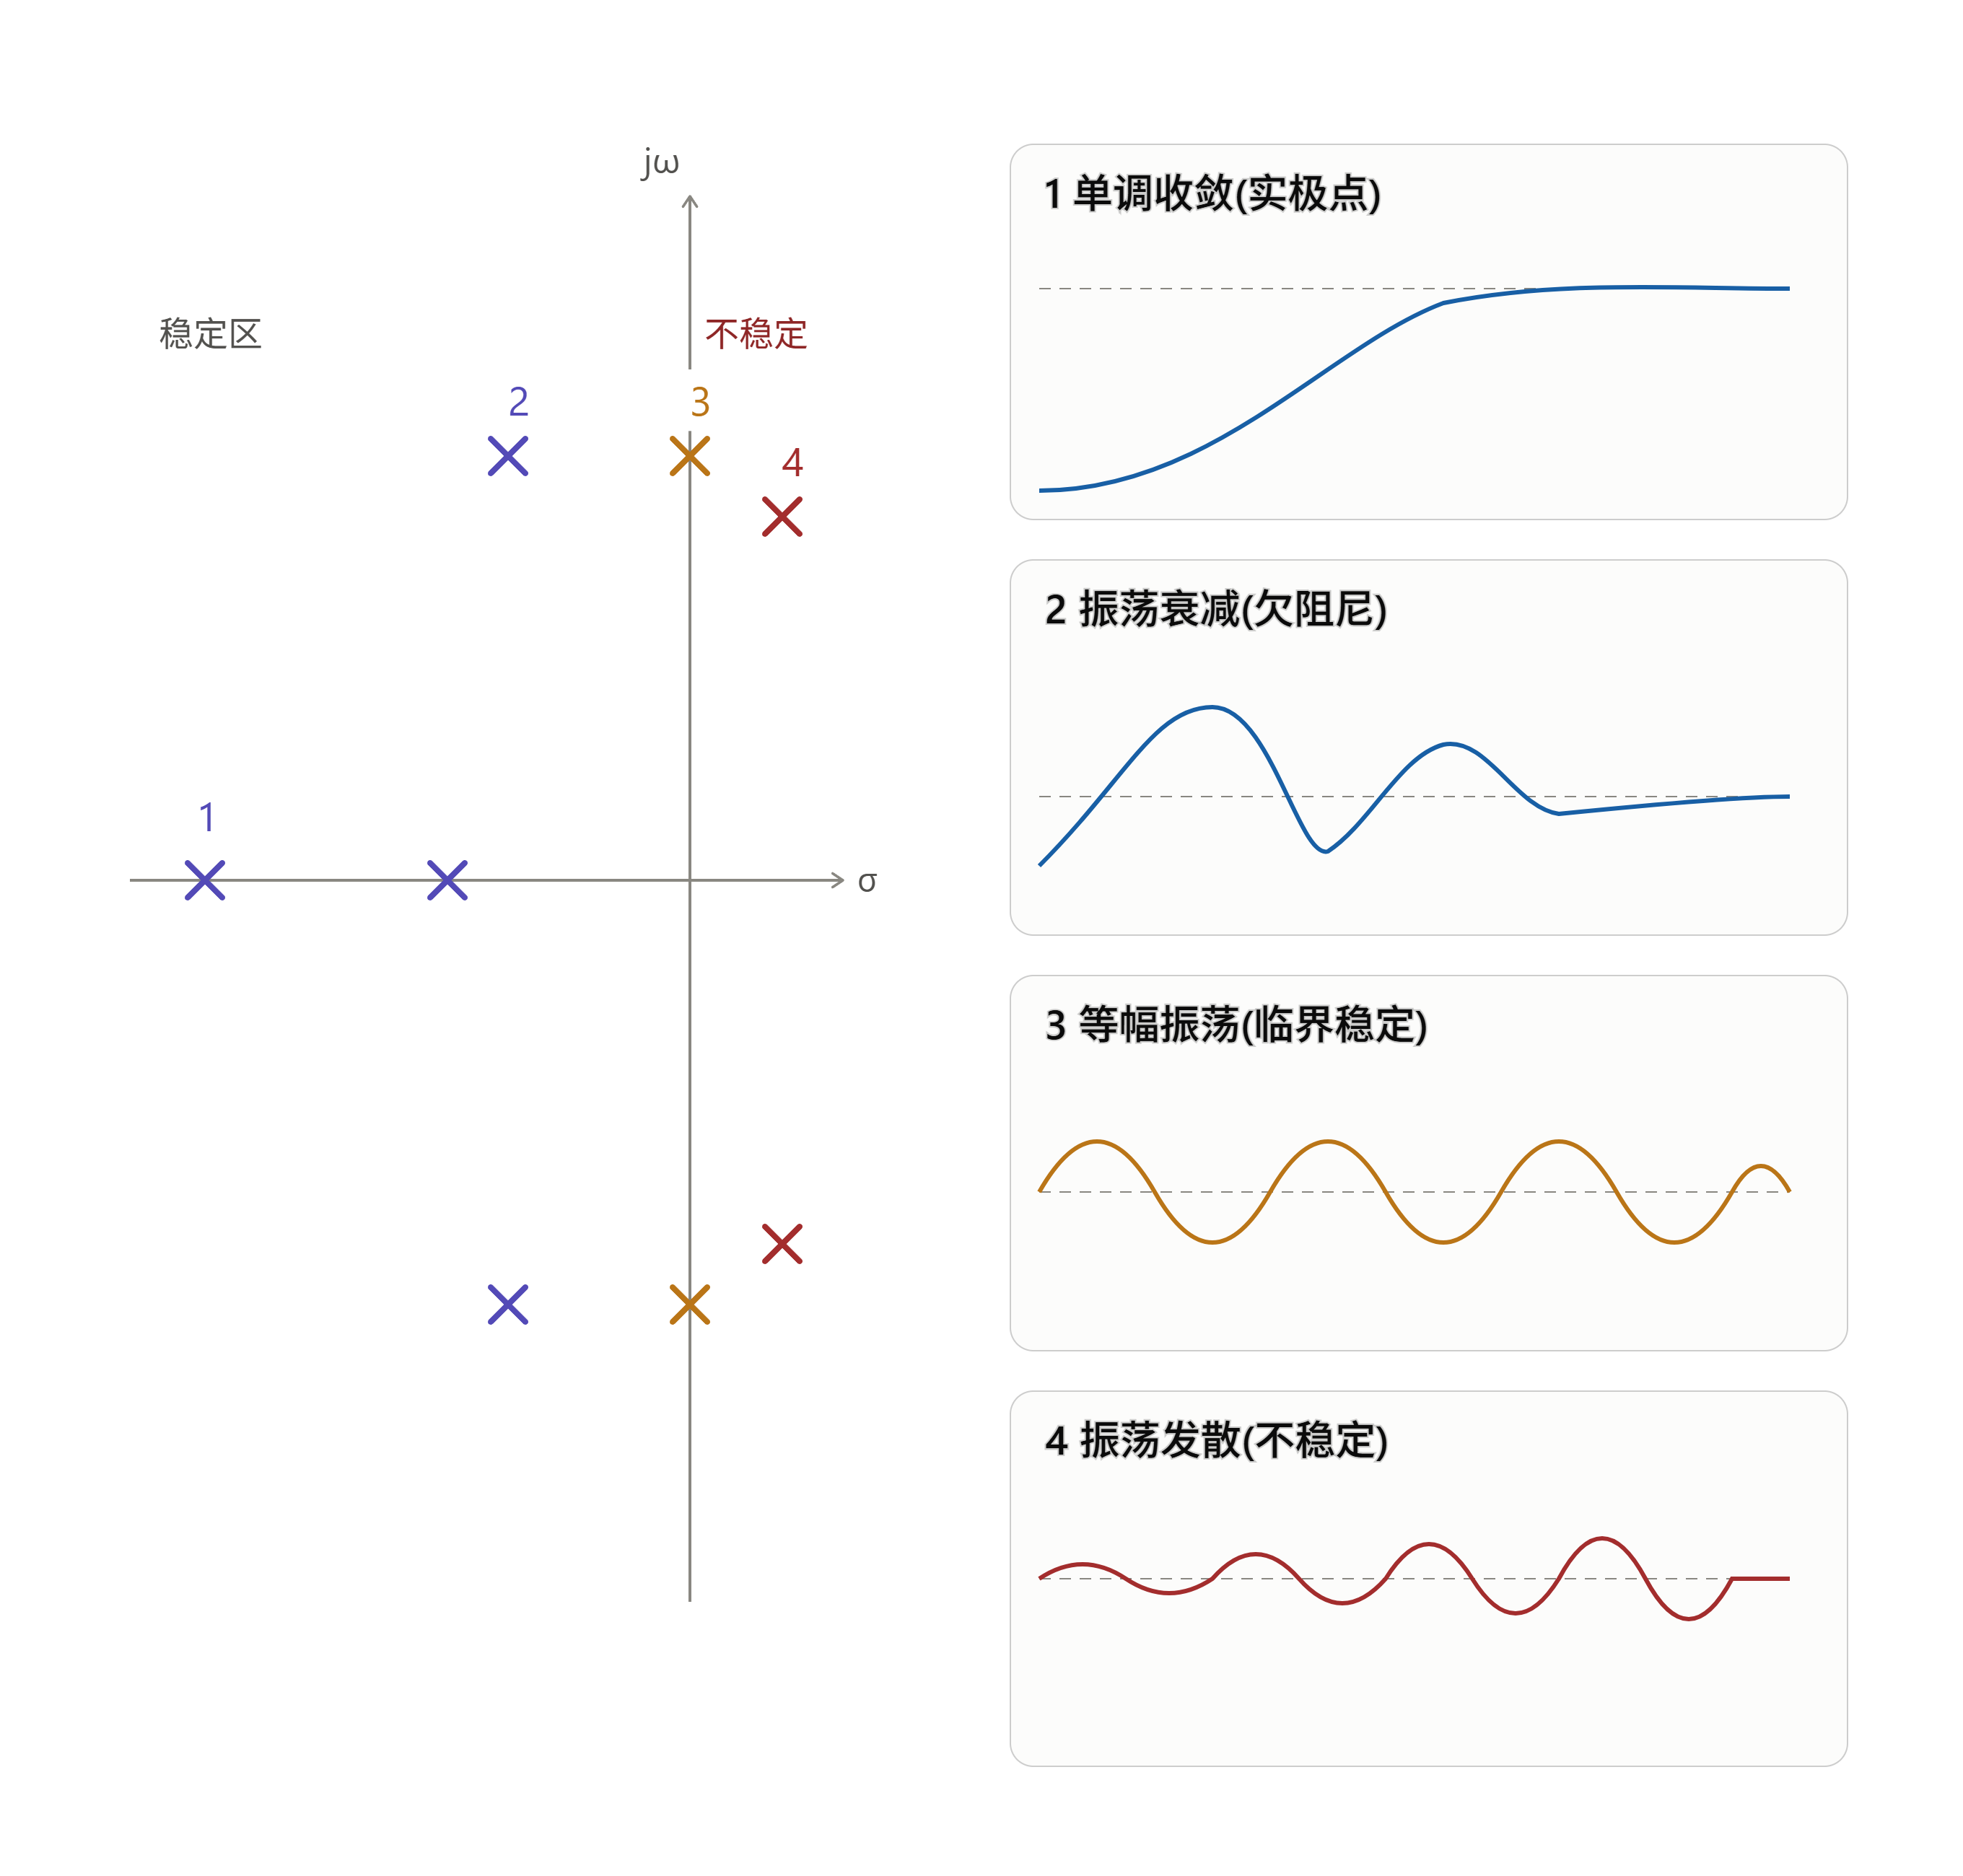
系统稳定性判断

极点条件 lim⁡t→∞h(t)\lim_{t\to\infty} h(t) 结论
σk>0\sigma_k > 0 ∞\infty 发散,不稳定
σk<0\sigma_k < 0 00 收敛,稳定
σk=0\sigma_k = 0 等幅振荡 ∑kAkejωkt\sum_k A_k e^{j\omega_k t} 临界稳定

极点虚部的影响:

  • Im⁡(pk)=ω≠0\operatorname{Im}(p_k) = \omega \ne 0:振荡衰减(欠阻尼)
  • Im⁡(pk)=ω=0\operatorname{Im}(p_k) = \omega = 0:单调收敛

s 平面极点与典型响应