0%

拉普拉斯变换与逆变换

拉普拉斯变换与逆变换

动态系统建模与分析 · 学习笔记
2026年8月5日

1. 拉普拉斯变换定义

L{f(t)}=F(s)=∫0+∞f(t)e−st dt \mathcal{L}\{f(t)\} = F(s) = \int_0^{+\infty} f(t) e^{-st}\,dt

其中 s=σ+jωs = \sigma + j\omega 为复变量,即从时域 f(t)f(t) 变换到 ss 域 F(s)F(s)。

例:f(t)=e−atf(t) = e^{-at}

F(s)=∫0+∞e−ate−st dt=∫0+∞e−(s+a)t dt=1s+a F(s) = \int_0^{+\infty} e^{-at} e^{-st}\,dt = \int_0^{+\infty} e^{-(s+a)t}\,dt = \frac{1}{s+a}

即 L{e−at}=1s+a\mathcal{L}\{e^{-at}\} = \dfrac{1}{s+a}。

2. 基本性质

① 线性

L{af(t)+bg(t)}=a L{f(t)}+b L{g(t)} \mathcal{L}\{a f(t) + b g(t)\} = a\,\mathcal{L}\{f(t)\} + b\,\mathcal{L}\{g(t)\}

② 例:求 sin⁡ωt\sin\omega t、cos⁡ωt\cos\omega t 的拉普拉斯变换

由欧拉公式:

ejωt=cos⁡ωt+jsin⁡ωt,e−jωt=cos⁡ωt−jsin⁡ωt e^{j\omega t} = \cos\omega t + j\sin\omega t, \qquad e^{-j\omega t} = \cos\omega t - j\sin\omega t sin⁡ωt=ejωt−e−jωt2j,cos⁡ωt=ejωt+e−jωt2 \sin\omega t = \frac{e^{j\omega t} - e^{-j\omega t}}{2j}, \qquad \cos\omega t = \frac{e^{j\omega t} + e^{-j\omega t}}{2}

利用 L{e−at}=1s+a\mathcal{L}\{e^{-at}\} = \frac{1}{s+a}(这里 a=±jωa = \pm j\omega):

L{sin⁡ωt}=12j[1s−jω−1s+jω]=ωs2+ω2 \mathcal{L}\{\sin\omega t\} = \frac{1}{2j}\left[\frac{1}{s - j\omega} - \frac{1}{s + j\omega}\right] = \frac{\omega}{s^2 + \omega^2} L{cos⁡ωt}=12[1s−jω+1s+jω]=ss2+ω2 \mathcal{L}\{\cos\omega t\} = \frac{1}{2}\left[\frac{1}{s - j\omega} + \frac{1}{s + j\omega}\right] = \frac{s}{s^2 + \omega^2}

③ 导数的拉普拉斯变换

L{f′(t)}=∫0+∞f′(t)e−st dt=f(t)e−st∣0+∞+s∫0+∞f(t)e−st dt \mathcal{L}\{f'(t)\} = \int_0^{+\infty} f'(t) e^{-st}\,dt = \left. f(t) e^{-st} \right|_0^{+\infty} + s\int_0^{+\infty} f(t) e^{-st}\,dt

(默认 f(t)f(t) 有界,故 lim⁡t→∞f(t)e−st=0\lim_{t\to\infty} f(t)e^{-st} = 0)

L{f′(t)}=sF(s)−f(0) \mathcal{L}\{f'(t)\} = sF(s) - f(0)

推广:

L{f′′(t)}=s2F(s)−sf(0)−f′(0) \mathcal{L}\{f''(t)\} = s^2 F(s) - s f(0) - f'(0)

④ 积分的拉普拉斯变换

L{∫0tf(z) dz}=1sF(s) \mathcal{L}\left\{\int_0^t f(z)\,dz\right\} = \frac{1}{s} F(s)

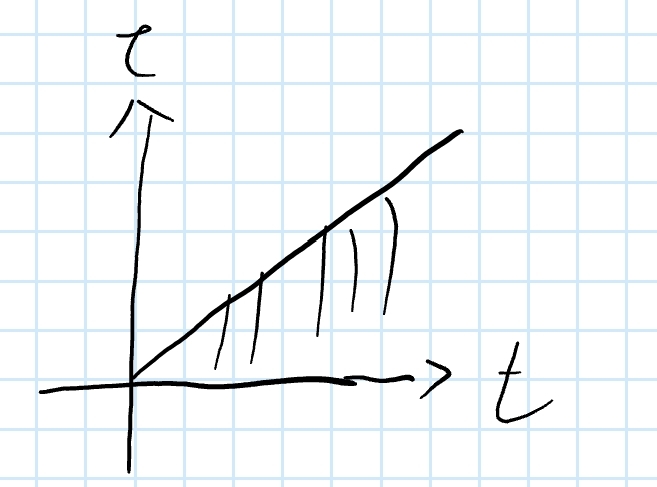
推导(交换积分次序,见【图1】):

L{∫0tf(z) dz}=∫0+∞∫0tf(z) dz⋅e−st dt=∫0+∞∫z+∞e−st dt⋅f(z) dz=∫0+∞1sf(z)e−sz dz=1sF(s) \mathcal{L}\left\{\int_0^t f(z)\,dz\right\} = \int_0^{+\infty}\int_0^t f(z)\,dz \cdot e^{-st}\,dt = \int_0^{+\infty}\int_z^{+\infty} e^{-st}\,dt \cdot f(z)\,dz = \int_0^{+\infty} \frac{1}{s} f(z) e^{-sz}\,dz = \frac{1}{s}F(s)

积分区域交换示意

⑤ 卷积

(f∗g)(t)=∫−∞+∞f(τ)g(t−τ) dτ (f * g)(t) = \int_{-\infty}^{+\infty} f(\tau) g(t - \tau)\,d\tau L{f∗g}=F(s)G(s) \mathcal{L}\{f * g\} = F(s) G(s)

3. 收敛域(ROC)

例:f(t)=e−atf(t) = e^{-at},当 s=−as = -a(即 σ=−a\sigma = -a)时积分不收敛。

设 s=σ+jωs = \sigma + j\omega:

L{f(t)}=∫0∞e−ate−(σ+jω)t dt=∫0∞e−(σ+a)te−jωt dt \mathcal{L}\{f(t)\} = \int_0^\infty e^{-at} e^{-(\sigma + j\omega)t}\,dt = \int_0^\infty e^{-(\sigma + a)t} e^{-j\omega t}\,dt L{e−at}=1s+a⟺Re⁡(s)=σ>−a \mathcal{L}\{e^{-at}\} = \frac{1}{s + a} \quad \Longleftrightarrow \quad \operatorname{Re}(s) = \sigma > -a

4. 拉普拉斯逆变换(部分分式法)

例 1:实数极点

F(s)=−s+5s2+5s+4=−s+5(s+1)(s+4)=As+1+Bs+4 F(s) = \frac{-s + 5}{s^2 + 5s + 4} = \frac{-s + 5}{(s+1)(s+4)} = \frac{A}{s+1} + \frac{B}{s+4}

解得 A=−3A = -3,B=2B = 2:

F(s)=−3s+1+2s+4 F(s) = -\frac{3}{s+1} + \frac{2}{s+4}

利用 L−1{1s+a}=e−at\mathcal{L}^{-1}\left\{\frac{1}{s+a}\right\} = e^{-at}:

L−1{F(s)}=2e−4t−3e−t \mathcal{L}^{-1}\{F(s)\} = 2e^{-4t} - 3e^{-t}

例 2:复数极点

F(s)=4s+8s2+2s+5=4s+8(s+1+2j)(s+1−2j)=As+1+2j+Bs+1−2j F(s) = \frac{4s + 8}{s^2 + 2s + 5} = \frac{4s + 8}{(s + 1 + 2j)(s + 1 - 2j)} = \frac{A}{s + 1 + 2j} + \frac{B}{s + 1 - 2j}

解得 A=2+2jA = 2 + 2j,B=2−2jB = 2 - 2j,利用欧拉公式:

f(t)=L−1{F(s)}=(2+2j)e−(1+2j)t+(2−2j)e−(1−2j)t f(t) = \mathcal{L}^{-1}\{F(s)\} = (2 + 2j)e^{-(1+2j)t} + (2 - 2j)e^{-(1-2j)t} f(t)=e−t(2sin⁡2t+4cos⁡2t) f(t) = e^{-t}\left(2\sin 2t + 4\cos 2t\right)

5. 拉普拉斯变换、传递函数与微分方程

例:一阶系统(液位/电路)建模

由系统的微分方程(一阶惯性系统,xx 为状态量、uu 为输入):

x˙(t)+1τx(t)=u(t) \dot{x}(t) + \frac{1}{\tau} x(t) = u(t)

作拉普拉斯变换:

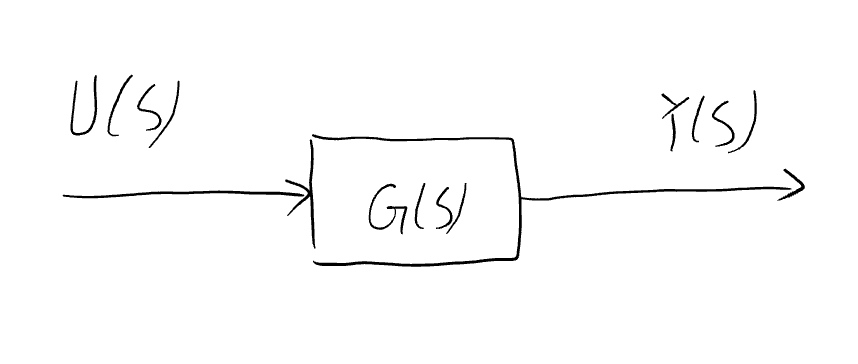
sX(s)+1τX(s)=U(s) sX(s) + \frac{1}{\tau} X(s) = U(s) X(s)U(s)=1s+1τ=G(s) \frac{X(s)}{U(s)} = \frac{1}{s + \frac{1}{\tau}} = G(s)

传递函数框图

若 U(s)=cU(s) = c(常数输入)

L{c}=cs \mathcal{L}\{c\} = \frac{c}{s} X(s)=cs⋅1s+1τ=c(As+Bs+1τ) X(s) = \frac{c}{s} \cdot \frac{1}{s + \frac{1}{\tau}} = c\left(\frac{A}{s} + \frac{B}{s + \frac{1}{\tau}}\right)

令 s=0s = 0:A=cτA = c\tau;令 s=−1τs = -\frac{1}{\tau}:B=−cτB = -c\tau。

核心思想

控制定理:通过设计输入 UU,利用 U(s)G(s)U(s)G(s) 配置极点,达到控制输出的目的。

即通过设计控制器(输入 UU)改变系统极点位置,从而控制系统动态响应。